EMG und IMU synchronisieren: Aufbau im Bewegungslabor
EMG und IMU zeitsynchron messen: Warum Uhrendrift und Latenz Daten unbrauchbar machen, welche vier Synchronisationsverfahren es gibt und wann welches trägt.
Wer Muskelaktivität und Bewegung gemeinsam auswertet, stellt implizit eine Zeitfrage: Was passierte zuerst — die Aktivierung oder die Beschleunigung? Diese Frage ist der Kern fast jeder biomechanischen Auswertung. Und sie ist nur so gut zu beantworten, wie die beiden Datenströme zeitlich zueinander passen.
Genau hier scheitern Messaufbauten häufiger, als die publizierten Methodenteile vermuten lassen. Ein Versatz von wenigen Millisekunden fällt in der Rohdatenansicht nicht auf, verschiebt aber jede Latenzberechnung und jede Aussage über Aktivierungsreihenfolgen. Wer EMG und IMU synchronisieren will, muss deshalb zuerst wissen, welche Genauigkeit die eigene Fragestellung überhaupt verlangt — und woher der Versatz kommt. Dieser Beitrag ordnet beides ein und stellt die vier verfügbaren Verfahren gegenüber.
Warum die Zeitachse das eigentliche Problem ist
Sobald zwei getrennte Messsysteme zusammenkommen, hat jedes seine eigene Uhr. Selbst wenn beide gleichzeitig gestartet werden, laufen sie nicht identisch weiter. Drei Ursachen überlagern sich — innerhalb eines Systems sind sie gelöst, zwischen zwei Systemen nicht:
Uhrendrift. Jedes System besitzt einen eigenen Taktgeber. Kleine Frequenzabweichungen summieren sich über die Aufnahmedauer — was am Anfang der Messung synchron erscheint, ist nach zwanzig Minuten auseinandergelaufen. Bei Langzeitmessungen ist dies die dominierende Fehlerquelle.
Übertragungslatenz. Zwischen Signalerfassung am Sensor und Ankunft im Aufzeichnungssystem liegt eine Verzögerung. Problematisch ist nicht die Latenz selbst — eine konstante Verzögerung ließe sich herausrechnen — sondern ihre Schwankung. Bei Bluetooth Low Energy etwa bestimmt das Verbindungsintervall, wann Daten überhaupt übertragen werden können; in der Literatur wird ein Intervall von 7,5 ms als protokollbedingte Untergrenze genannt [1]. Wer Sub-Millisekunden-Genauigkeit braucht, kann sich auf einen solchen Kanal nicht verlassen.
Unterschiedliche Abtastraten. EMG und IMU werden nicht mit derselben Frequenz erfasst. Damit fallen die Abtastzeitpunkte grundsätzlich nicht zusammen, und die Zuordnung erfordert Interpolation oder Resampling — ein zusätzlicher Schritt, in dem sich Fehler einschleichen.
Wie genau ist genau genug?
Die Zielgröße lässt sich aus den Abtastraten ableiten. Für biomechanische Messungen liegen die Raten typischerweise zwischen mehreren Hundert Hertz für IMU- und Drucksensoren und über einem Kilohertz für EMG; als Anforderung an die Synchronisation wird der Sub-Millisekunden-Bereich genannt [1].
Der Grund ist einfach: Ein Synchronisationsfehler sollte deutlich kleiner sein als das Abtastintervall des schnellsten beteiligten Signals. Bei 2.000 Hz EMG beträgt das Abtastintervall 0,5 ms — ein Versatz von 5 ms entspricht also zehn Abtastwerten. Für Fragestellungen zur Aktivierungsreihenfolge ist das nicht tolerierbar.
Zur Einordnung, was technisch erreichbar ist: Ein aktueller Ansatz zur drahtlosen Synchronisation körpernaher Mehrknoten-Systeme im Sport berichtet eine mittlere Latenz zwischen zwei Geräten von etwa 505 Mikrosekunden bei einer Streuung von rund 97 Mikrosekunden [1]. Das liegt im geforderten Bereich — erfordert aber ein dafür ausgelegtes Übertragungsprotokoll, nicht eine Standard-Funkverbindung.
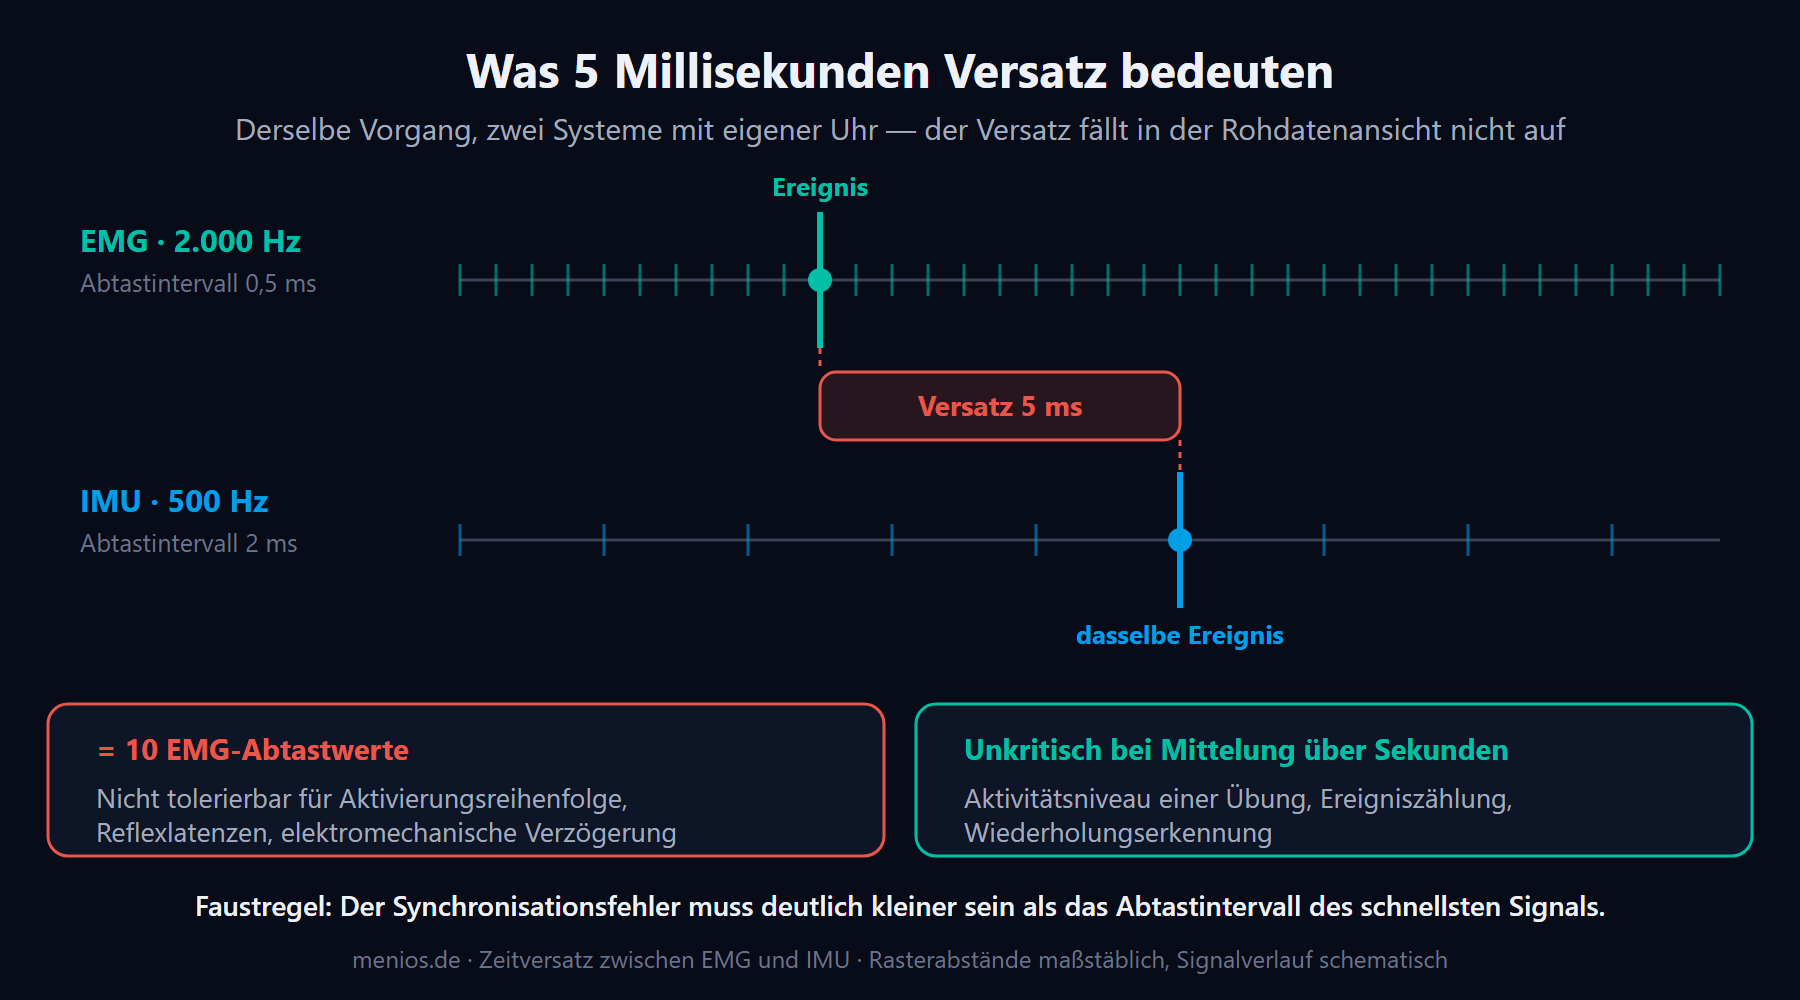
Nicht jede Fragestellung braucht diese Präzision. Die ehrliche Abstufung:
| Fragestellung | Erforderliche Genauigkeit | Begründung |
|---|---|---|
| Aktivierungsreihenfolge mehrerer Muskeln | < 1 ms | Die gesuchten Latenzen liegen selbst im einstelligen Millisekundenbereich |
| Reflexlatenzen, elektromechanische Verzögerung | < 1 ms | dito |
| Muskelaktivität einer Gangphase zuordnen | wenige Millisekunden | Gangphasen dauern Hundertstelsekunden bis Zehntelsekunden |
| Aktivitätsniveau über eine Übung mitteln | unkritisch | Mittelung über Sekunden |
| Ereigniszählung, Wiederholungserkennung | unkritisch | — |
Der praktische Ertrag dieser Tabelle: Wer nur Aktivitätsniveaus über längere Zeiträume vergleicht, kann sich Aufwand sparen. Wer über Timing publiziert, kann es nicht.
Vier Verfahren im Vergleich
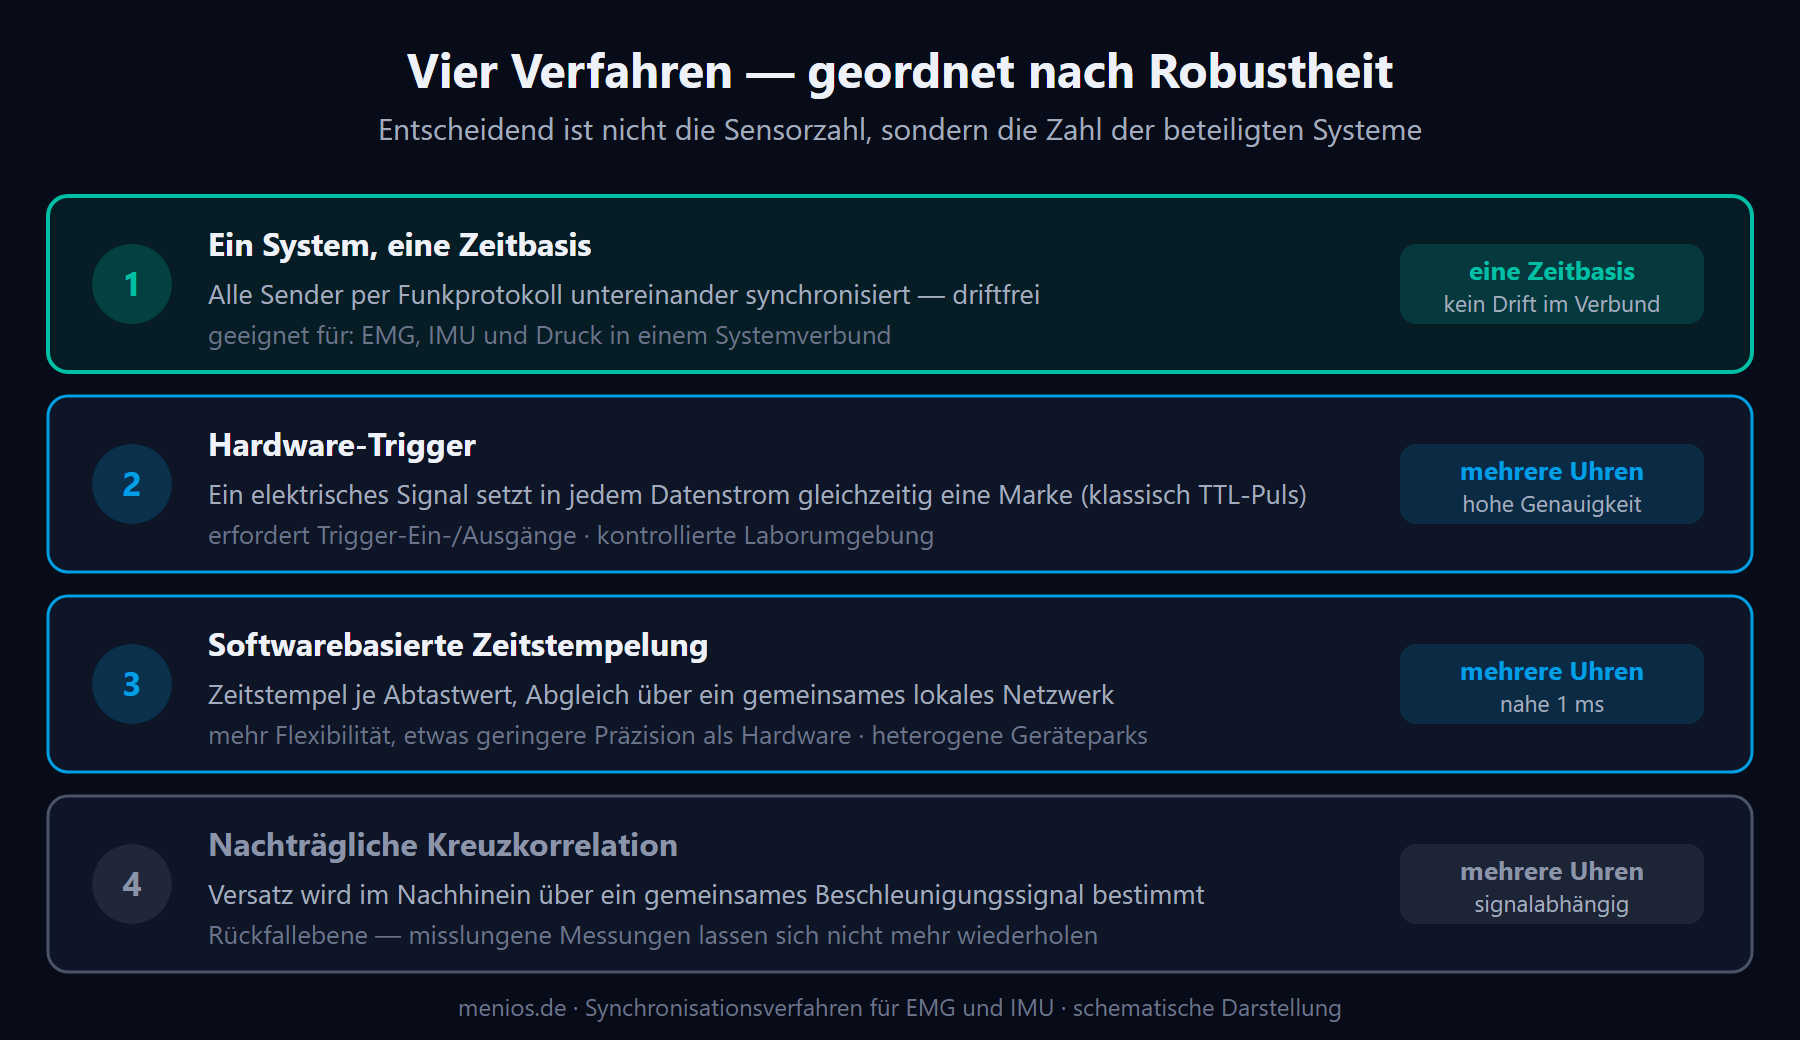
1. Ein System, eine Zeitbasis
Der robusteste Weg ist, das Problem gar nicht erst entstehen zu lassen: Alle Sensoren arbeiten an derselben Zeitbasis, weil sie zu einem System gehören.
Das ist der Punkt, an dem professionelle Messsysteme sich von zusammengestellter Einzelsensorik unterscheiden. Die Sender eines Systems sind über ein proprietäres Funkprotokoll untereinander synchronisiert — nicht jeder Sensor führt eine eigene Uhr, die gegen die anderen driftet, sondern der Verbund hält eine gemeinsame Zeitbasis. Uhrendrift zwischen den Sensoren entsteht damit gar nicht erst, unabhängig von der Aufnahmedauer.
Für den Aufbau heißt das: Beim WaveX-System lassen sich reine EMG-Sensoren, reine Bewegungssensoren und Hybrid-Sensoren am selben Empfänger frei mischen — alle Kanäle liegen anschließend auf einer Zeitachse. Die Hybrid-Typen MiniX und PicoX erfassen EMG mit 2.000 Hz und Inertialdaten mit bis zu 500 Hz zusätzlich am selben Messpunkt, was für die Zuordnung von Muskelaktivität und Segmentbewegung praktisch ist — die zeitliche Synchronisation leistet aber das System, nicht das Gehäuse.
Grenze des Verfahrens — offen gesagt: Das löst die Synchronisation innerhalb eines Systems, und zwar vollständig. Sobald ein drittes System hinzukommt — ein Kamerasystem, eine Kraftmessplatte, ein Eyetracker — ist die Systemgrenze wieder da, und eines der folgenden Verfahren wird zusätzlich benötigt.
2. Hardware-Trigger
Ein elektrisches Signal, das allen beteiligten Geräten gleichzeitig zugeführt wird und in jedem Datenstrom eine Marke setzt — klassisch als TTL-Puls. Die Genauigkeit ist hoch, weil das Signal physikalisch verteilt wird und nicht über eine Softwareschicht läuft. In der Literatur werden Server- oder TTL-basierte Verfahren als die etablierten Ansätze genannt, mit dem ausdrücklichen Hinweis, dass die Synchronisation außerhalb kontrollierter Laborumgebungen nicht trivial ist und nicht jeder Aufbau solche Verfahren zulässt [2].
Praktische Voraussetzung: Alle Systeme brauchen einen entsprechenden Ein- oder Ausgang. Bei Messungen außerhalb des Labors ist das oft der limitierende Faktor.
3. Software-basierte Zeitstempelung
In Forschungslaboren hat sich hierfür ein offener Standard etabliert: Der Lab Streaming Layer synchronisiert Datenströme über Zeitstempel je Abtastwert und einen Zeitabgleich innerhalb eines gemeinsamen lokalen Netzwerks und erreicht damit eine Auflösung nahe dem Millisekundenbereich [3]. Der Vorteil liegt in der Flexibilität: Beliebige Geräte lassen sich einbinden, ohne dass sie einen Trigger-Eingang besitzen müssen.
Der Vergleich fällt nüchtern aus: Hardwarebasierte Synchronisation erreicht die höhere zeitliche Präzision, softwarebasierte Ansätze bieten die größere experimentelle Flexibilität bei der Integration mehrerer Geräte [3]. Welcher der beiden Punkte schwerer wiegt, entscheidet die Fragestellung — nicht die Vorliebe.
4. Nachträgliche Synchronisation über ein gemeinsames Signal
Wenn weder Trigger noch gemeinsame Software zur Verfügung stehen, bleibt die Synchronisation im Nachhinein. Ein untersuchter Ansatz koppelt einen zusätzlichen Beschleunigungssensor am Inertialsensor an den Analogeingang des EMG-Geräts; über eine fortlaufende Kreuzkorrelation der beiden Beschleunigungssignale wird der Zeitversatz bestimmt [2]. Die Autoren beschreiben das Verfahren als für verschiedene Aktivitäten tragfähig, sofern eine geeignete Fensterlänge für die Kreuzkorrelation gewählt wird — und positionieren es ausdrücklich als gangbare Möglichkeit für den Fall, dass andere Synchronisationsmethoden nicht verfügbar sind [2].
Ehrlichkeitsvermerk: Verfahren 4 ist eine Rückfallebene, keine erste Wahl. Es setzt voraus, dass beide Systeme ein gemeinsames, hinreichend charakteristisches Signal sehen — bei gleichförmigen Bewegungen ohne markante Beschleunigungsspitzen wird die Kreuzkorrelation unzuverlässig. Wer die Synchronisation erst in der Auswertung herstellt, hat zudem keine Möglichkeit mehr, eine misslungene Messung zu wiederholen. Die Reihenfolge der vier Verfahren in diesem Abschnitt entspricht bewusst der Reihenfolge der Robustheit.
Übersicht
| Verfahren | Genauigkeit | Aufwand im Aufbau | Geeignet für |
|---|---|---|---|
| Ein Sensor, ein Receiver | systembedingt gelöst | gering | EMG + Kinematik in einem System |
| Hardware-Trigger | hoch | mittel, erfordert Ein-/Ausgänge | kontrollierte Laborumgebung |
| Software-Zeitstempel | nahe Millisekunde | mittel, erfordert Netzwerk | heterogene Geräteparks |
| Nachträgliche Kreuzkorrelation | begrenzt, signalabhängig | gering im Aufbau, hoch in der Auswertung | Feldmessungen ohne Alternative |
Abtastraten und Resampling: der unterschätzte Zwischenschritt
Wer EMG und IMU synchronisieren will, steht nach der Zeitachse vor einem zweiten Problem: Die beiden Signale liegen auf unterschiedlichen Rastern. Bei 2.000 Hz EMG und 500 Hz IMU fällt nur jeder vierte EMG-Abtastwert mit einem IMU-Wert zusammen — für alle anderen Zeitpunkte muss ein Wert erzeugt werden, der nicht gemessen wurde.
Dafür gibt es zwei Wege, und sie haben unterschiedliche Konsequenzen:
Herunterrechnen auf die langsamere Rate. Das EMG wird auf 500 Hz reduziert. Das ist rechnerisch unproblematisch, verwirft aber Information — und zwar genau die hochfrequente, die das EMG-Signal ausmacht. Für Auswertungen auf Basis der Signaleinhüllenden ist das vertretbar, weil die Einhüllende ohnehin ein geglättetes Signal ist. Für Frequenzanalysen des Rohsignals ist es nicht vertretbar.
Hochrechnen auf die schnellere Rate. Die IMU-Daten werden auf 2.000 Hz interpoliert. Es geht keine Information verloren, aber es entsteht auch keine hinzu: Die interpolierten Werte sind eine Annahme über den Verlauf zwischen zwei Messpunkten, keine Messung. Wer daraus Ableitungen bildet — etwa Beschleunigung aus Geschwindigkeit — verstärkt diese Annahme.
Die praktische Empfehlung lautet deshalb: Die Auswertung sollte auf der Rate stattfinden, die die Fragestellung verlangt, und die Umrechnung sollte genau einmal und dokumentiert erfolgen. Mehrfaches Hin- und Herrechnen zwischen Rasterungen ist eine häufige Fehlerquelle, die sich in den Daten später nicht mehr nachvollziehen lässt.
Ein weiterer Punkt betrifft die EMG-Rate selbst: Sie ergibt sich aus dem Frequenzinhalt des Signals und nicht aus dem, was die IMU-Seite braucht. Die Bandbreite des Oberflächen-EMG reicht bis in den Bereich mehrerer Hundert Hertz, weshalb Abtastraten von 1.000 bis 2.000 Hz üblich sind [5]. Die IMU-Rate an die EMG-Rate anzupassen ist möglich; die EMG-Rate an die IMU-Rate anzupassen bedeutet dagegen, Signalanteile zu verlieren.
Was das für den Laboraufbau bedeutet
Drei praktische Konsequenzen:
Die Systemgrenzen bestimmen den Aufwand, nicht die Sensorzahl. Zwanzig EMG-Kanäle an einem Empfänger sind synchronisationstechnisch unproblematisch. Zwei Kanäle an zwei verschiedenen Systemen sind es nicht. Wer den Aufbau plant, sollte deshalb zuerst zählen, wie viele unabhängige Uhren im Aufbau laufen — die Kanalzahl ist eine nachgeordnete Frage, die der Beitrag zur Kanalzahl von EMG-Systemen behandelt.
Die Synchronisation gehört in den Vorversuch. Ob der Aufbau tatsächlich synchron läuft, lässt sich prüfen: ein definiertes Ereignis erzeugen, das beide Systeme sehen — etwa ein kräftiger Schlag auf den Sensorträger — und den Versatz in den Rohdaten nachmessen. Dieser Test dauert Minuten und erspart im Zweifel eine komplette Messreihe.
Die Drift muss über die volle Aufnahmedauer geprüft werden, nicht am Anfang. Ein Aufbau, der in den ersten Sekunden synchron ist, kann nach einer halben Stunde deutlich auseinanderlaufen. Der Prüfimpuls gehört deshalb an den Anfang und an das Ende der Aufnahme.
Was im Methodenteil dokumentiert werden muss
Für Publikationen ist die Synchronisation Teil der Methodenbeschreibung. Die etablierten Berichtsstandards für EMG-Daten verlangen ohnehin die Angabe der wesentlichen Erfassungsparameter [4]; für kombinierte Aufbauten gehört mindestens dazu:
- Abtastraten beider Modalitäten, getrennt angegeben
- verwendetes Synchronisationsverfahren und, falls messbar, der erreichte Versatz
- ob Resampling oder Interpolation stattfand und mit welchem Verfahren
- Dauer der Aufnahmen und ob die Drift über diese Dauer geprüft wurde
Der letzte Punkt fehlt in der Praxis am häufigsten und ist zugleich der, den Reviewer zunehmend erfragen. Wie die übrigen Erfassungsparameter dokumentiert werden — insbesondere Elektrodenposition und Normalisierung — behandeln der SENIAM-Leitfaden zur Elektrodenplatzierung und die Grundlagen der Oberflächenelektromyographie.
Fazit
Die Zeitachse ist in kombinierten EMG-IMU-Aufbauten die anfälligste Größe — und die am seltensten dokumentierte. Die erforderliche Genauigkeit ergibt sich aus der Fragestellung: Für Timing-Aussagen liegt sie im Sub-Millisekunden-Bereich, für Aktivitätsniveaus ist sie unkritisch.
Wer EMG und IMU synchronisieren muss, fährt am robustesten, indem er Systemgrenzen vermeidet, statt sie zu überbrücken. Wo das nicht möglich ist, sind Hardware-Trigger und softwarebasierte Zeitstempelung die tragfähigen Verfahren; die nachträgliche Synchronisation über ein gemeinsames Signal bleibt die Rückfallebene.
Wie viele unabhängige Uhren laufen in Ihrem Aufbau?
Wenn Sie EMG in eine bestehende Messumgebung integrieren, ist genau das die entscheidende Frage — und sie lässt sich nicht allgemein beantworten, sondern nur an Ihrem konkreten Gerätepark. Vereinbaren Sie einen Termin oder senden Sie uns eine Anfrage: Wir gehen die vorhandenen Systeme durch und klären, welches Synchronisationsverfahren trägt. Setup und Integration in Ihre bestehende Messumgebung übernehmen wir vor Ort.
Wenn Sie zunächst die Systemseite eingrenzen möchten, hilft der Systemfinder in wenigen Fragen weiter. Typische Konstellationen aus der Bewegungsforschung finden Sie auf unserer Anwendungsseite.
Häufige Fragen
1. Wie genau müssen EMG und IMU synchronisiert sein?
Das hängt von der Fragestellung ab. Für Aussagen zur Aktivierungsreihenfolge, zu Reflexlatenzen oder zur elektromechanischen Verzögerung wird der Sub-Millisekunden-Bereich gefordert — der Synchronisationsfehler sollte deutlich unter dem Abtastintervall des schnellsten Signals liegen, bei 2.000 Hz EMG also unter 0,5 ms. Wer dagegen Aktivitätsniveaus über Sekunden mittelt, kann mit deutlich gröberer Synchronisation arbeiten.
2. Warum laufen zwei Messsysteme überhaupt auseinander?
Drei Ursachen überlagern sich: Jeder Sensor hat eine eigene Uhr, deren Frequenzabweichung sich über die Aufnahmedauer aufsummiert (Drift). Die Übertragung vom Sensor zum Aufzeichnungssystem ist verzögert, und diese Verzögerung schwankt. Und beide Systeme tasten mit unterschiedlichen Raten ab, sodass die Abtastzeitpunkte grundsätzlich nicht zusammenfallen.
3. Reicht es, beide Systeme gleichzeitig zu starten?
Nein. Ein gleichzeitiger Start beseitigt allenfalls den Anfangsversatz, nicht die Drift. Über längere Aufnahmen laufen die Systeme dennoch auseinander. Ein Aufbau, der in den ersten Sekunden synchron erscheint, kann nach einer halben Stunde deutlich abweichen — deshalb sollte der Prüfimpuls sowohl am Anfang als auch am Ende der Aufnahme gesetzt werden.
4. Welches Synchronisationsverfahren ist das beste?
Das robusteste ist, das Problem zu vermeiden: EMG und Inertialdaten mit demselben Sensor und demselben Empfänger erfassen, sodass nur eine Uhr existiert. Wo mehrere Systeme zusammenkommen müssen, erreichen Hardware-Trigger die höhere zeitliche Präzision, während softwarebasierte Zeitstempelung die größere Flexibilität bei heterogenen Geräten bietet. Die nachträgliche Synchronisation über ein gemeinsames Beschleunigungssignal ist eine Rückfallebene für Aufbauten, in denen keines der anderen Verfahren möglich ist.
5. Wie prüfe ich, ob mein Aufbau tatsächlich synchron läuft?
Erzeugen Sie ein definiertes Ereignis, das beide Systeme erfassen — etwa einen kräftigen Schlag auf den Sensorträger — und messen Sie den Versatz zwischen den beiden Signalen in den Rohdaten nach. Der Test dauert wenige Minuten. Wiederholen Sie ihn am Ende der Aufnahme, um die Drift über die volle Messdauer zu erfassen.
6. Was muss zur Synchronisation im Methodenteil einer Publikation stehen?
Mindestens: die Abtastraten beider Modalitäten getrennt, das verwendete Synchronisationsverfahren und — falls messbar — der erreichte Versatz, ob und wie resampled oder interpoliert wurde, sowie die Aufnahmedauer mit dem Hinweis, ob die Drift über diese Dauer geprüft wurde. Der letzte Punkt fehlt in der Praxis am häufigsten.
Quellen
- Krull N, Schulthess L, Magno M, Benini L, Leitner C. Wireless Low-Latency Synchronization for Body-Worn Multi-Node Systems in Sports. 2025. arXiv:2509.06541
- Schulte RV, Prinsen EC, Schaake L, Buurke JH. Synchronization of wearable motion capture and EMG measurement systems. IEEE International Conference on Rehabilitation Robotics (ICORR), 2022:1–6. DOI: 10.1109/ICORR55369.2022.9896587 · PMID: 36176165
- Kothe C, Shirazi SY, Stenner T, Medine D, Boulay C, Grivich MI, Artoni F, Mullen T, Delorme A, Makeig S. The lab streaming layer for synchronized multimodal recording. Imaging Neuroscience, 2025;3:IMAG.a.136. DOI: 10.1162/IMAG.a.136 · PMID: 40959706
- Merletti R. Standards for reporting EMG data. Journal of Electromyography and Kinesiology, 1999;9(1):III–IV. (befürwortet durch ISEK)
- Merletti R, Cerone GL. Tutorial. Surface EMG detection, conditioning and pre-processing: Best practices. Journal of Electromyography and Kinesiology, 2020;54:102440. DOI: 10.1016/j.jelekin.2020.102440 —